Technologies
Pas de rattrapage : comment un humanoïde retrouve son équilibre
Après une poussée ou un trébuchement, la position et le moment du prochain appui peuvent être adaptés à la dynamique du robot. Les travaux cités éclairent ce calcul, mais pas encore son efficacité physique sur terrain irrégulier.
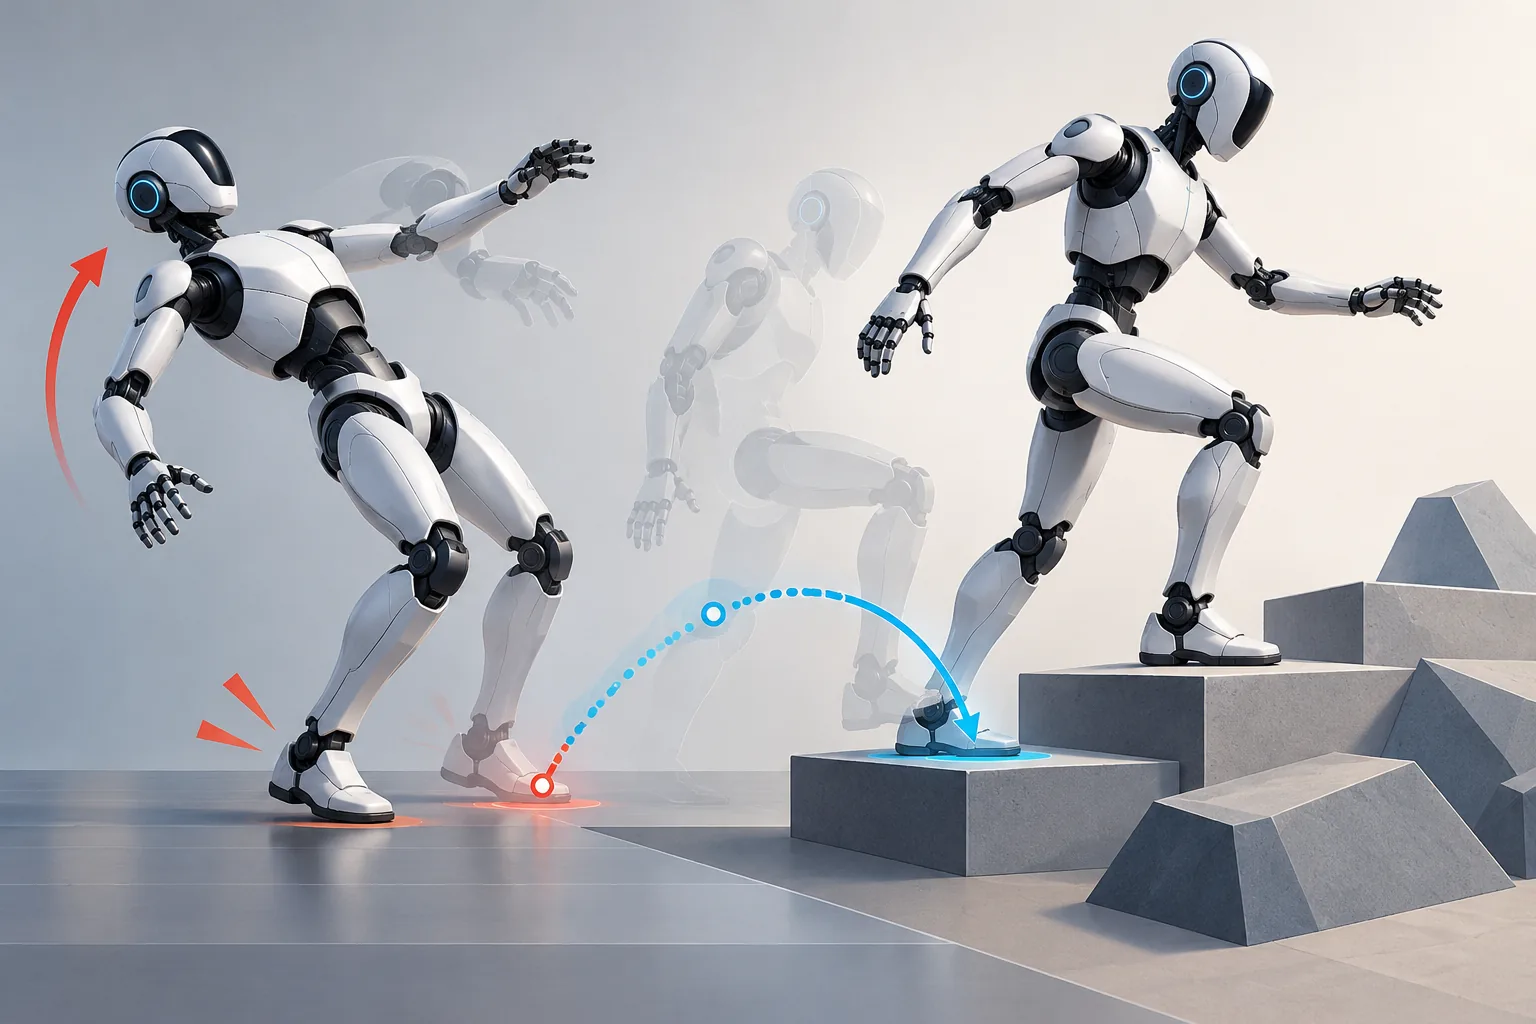
Une poussée ou un trébuchement transmet au bipède un élan qui menace de l’entraîner hors de son appui. Le robot récupère son équilibre en recalculant immédiatement où et quand poser le pied suivant afin que ce nouvel appui absorbe l’élan acquis lors de la perturbation.
Ajuster le prochain pas à la trajectoire observée
Le résumé de l’article de recherche Capture Steps: Robust Walking for Humanoid Robots décrit un générateur de marche qui modifie la position du prochain pied dès qu’une perturbation est détectée. Il ajuste aussi l’instant du pas afin de maintenir l’équilibre tout en suivant une vitesse de marche cible.
Pour effectuer ce calcul avec peu de capteurs et de puissance informatique, le dispositif ajuste un modèle de pendule inversé linéaire à la trajectoire observée du centre de masse. Ce modèle sert ensuite à prévoir des positions et des instants de pose appropriés. Il demeure une approximation ajustée au mouvement mesuré, et non une description générale de tous les déplacements possibles du robot. Les auteurs rapportent des résultats expérimentaux qualitatifs et statistiques, mais l’extrait disponible ne précise ni le milieu des essais, ni leurs métriques, ni si tous ont été réalisés sur une machine physique.
Du sol plat au terrain irrégulier
La technique classique du point de capture permet de choisir un pas protecteur après une poussée ou une autre perturbation, mais la communication d’Oscar Ramos Ponce et Kris Hauser en limite le domaine au terrain plat et à un centre de masse se déplaçant horizontalement. Leur généralisation traite des terrains et des trajectoires du centre de masse arbitraires. Sans la contrainte imposée à cette trajectoire, il existe une infinité de points de capture possibles, chacun correspondant à un chemin différent.
Les chercheurs présentent un algorithme numérique qui énumère, pour un terrain irrégulier donné, ces points et les trajectoires associées du centre de masse. Ils indiquent que le calcul de tous les points prend moins d’une milliseconde sur un PC standard, ce qui le rend adapté à un usage en temps réel dans le cadre décrit. La démonstration citée reste toutefois une preuve de concept sur un humanoïde placé dans un simulateur dynamique. Les pièces disponibles n’établissent donc pas que cette généralisation aux terrains irréguliers ait été validée sur un robot physique.