La bibliothèque
Guides et dossiers
Commencez par une vue d’ensemble, puis explorez les articles de chaque dossier.
Technologies
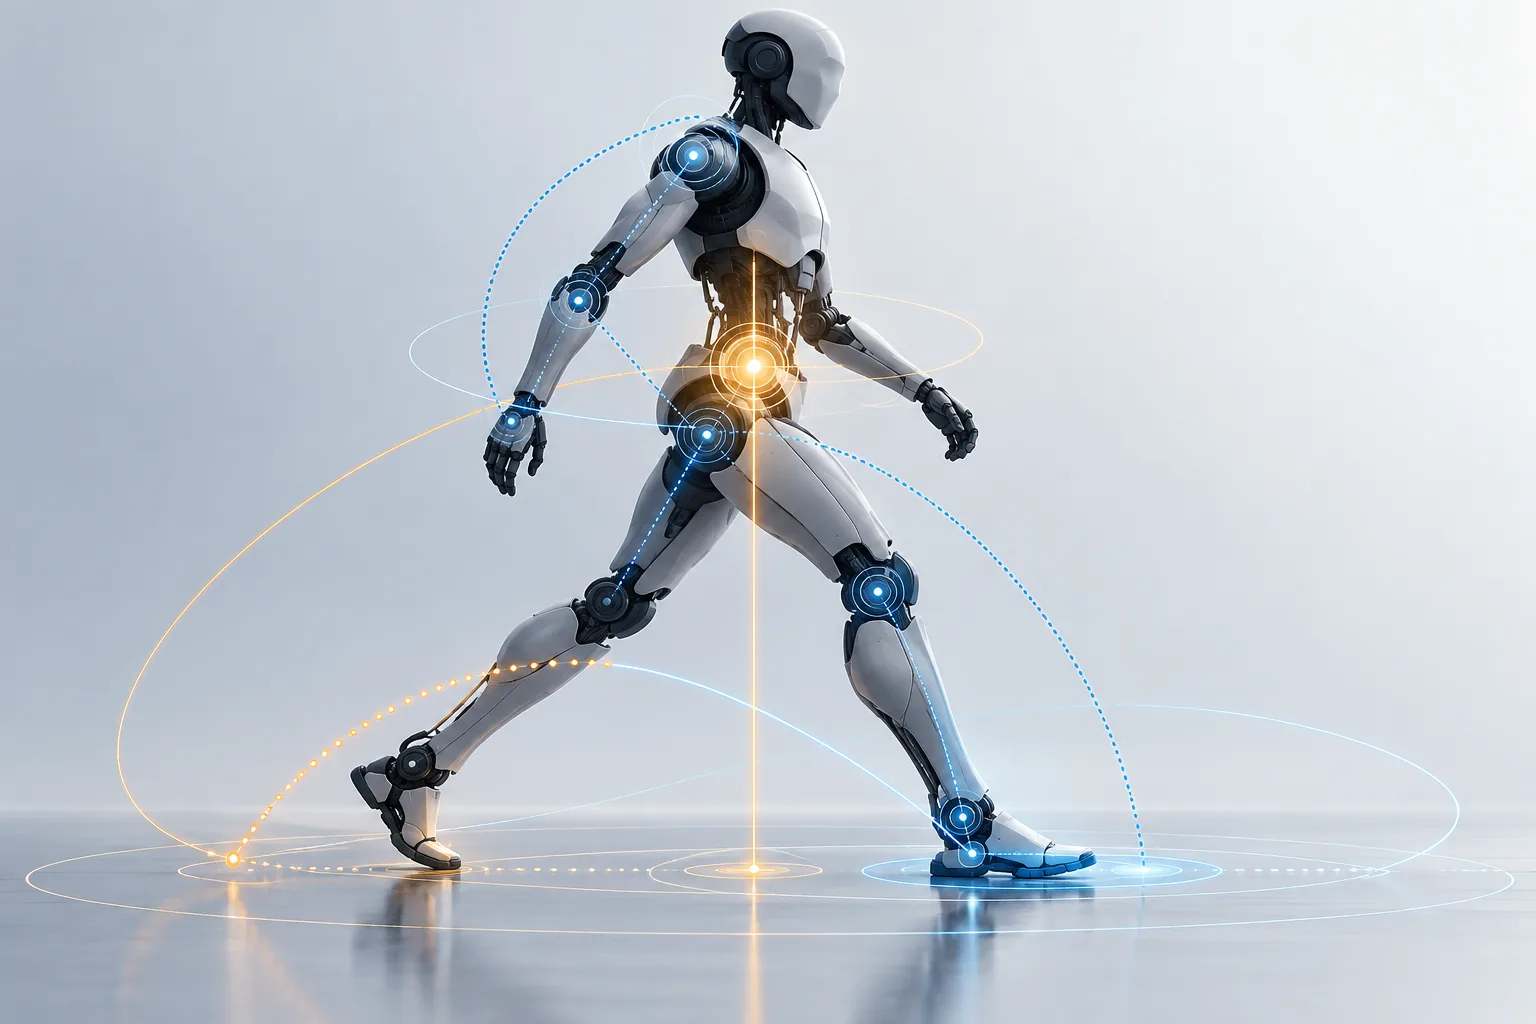
Marche d’un robot humanoïde : estimer le mouvement et corriger les appuis
Les travaux présentés traitent séparément l’estimation articulaire par capteurs inertiels, l’estimation d’état selon les contacts et la prévision du prochain appui à partir du mouvement observé du centre de masse. Certaines méthodes ont été expérimentées sur SARCOS ou Atalante, tandis que l’extension aux terrains irréguliers reste une preuve de concept en simulation.
Ouvrir le dossier