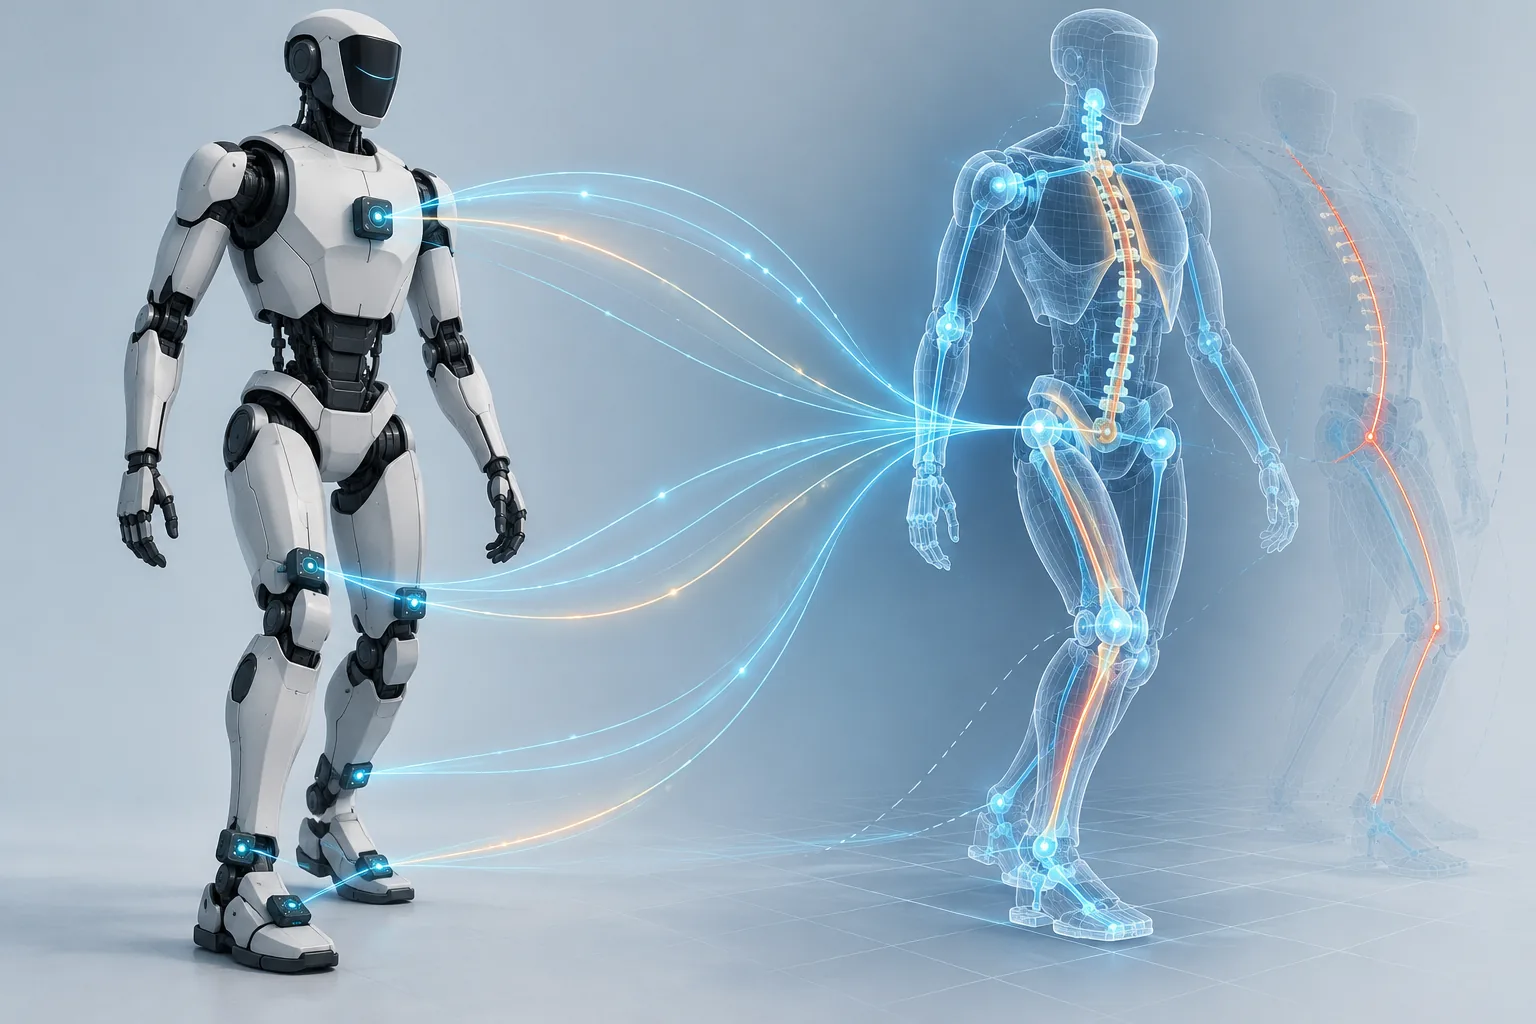
Estimer le mouvement d’un humanoïde avec plusieurs IMU
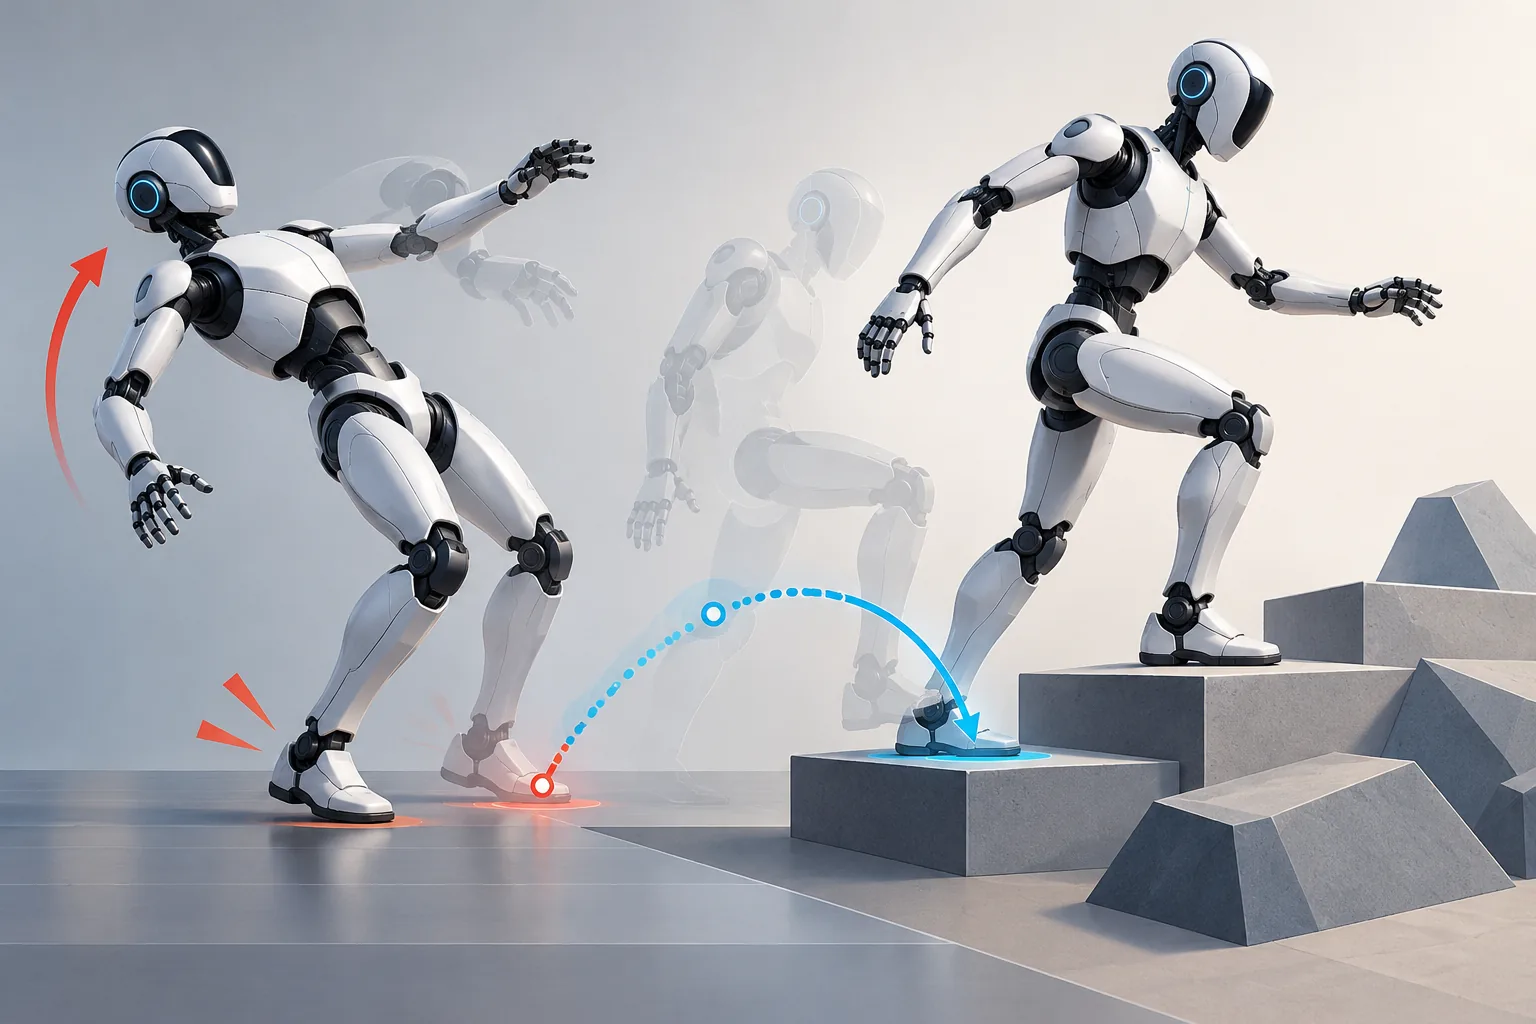
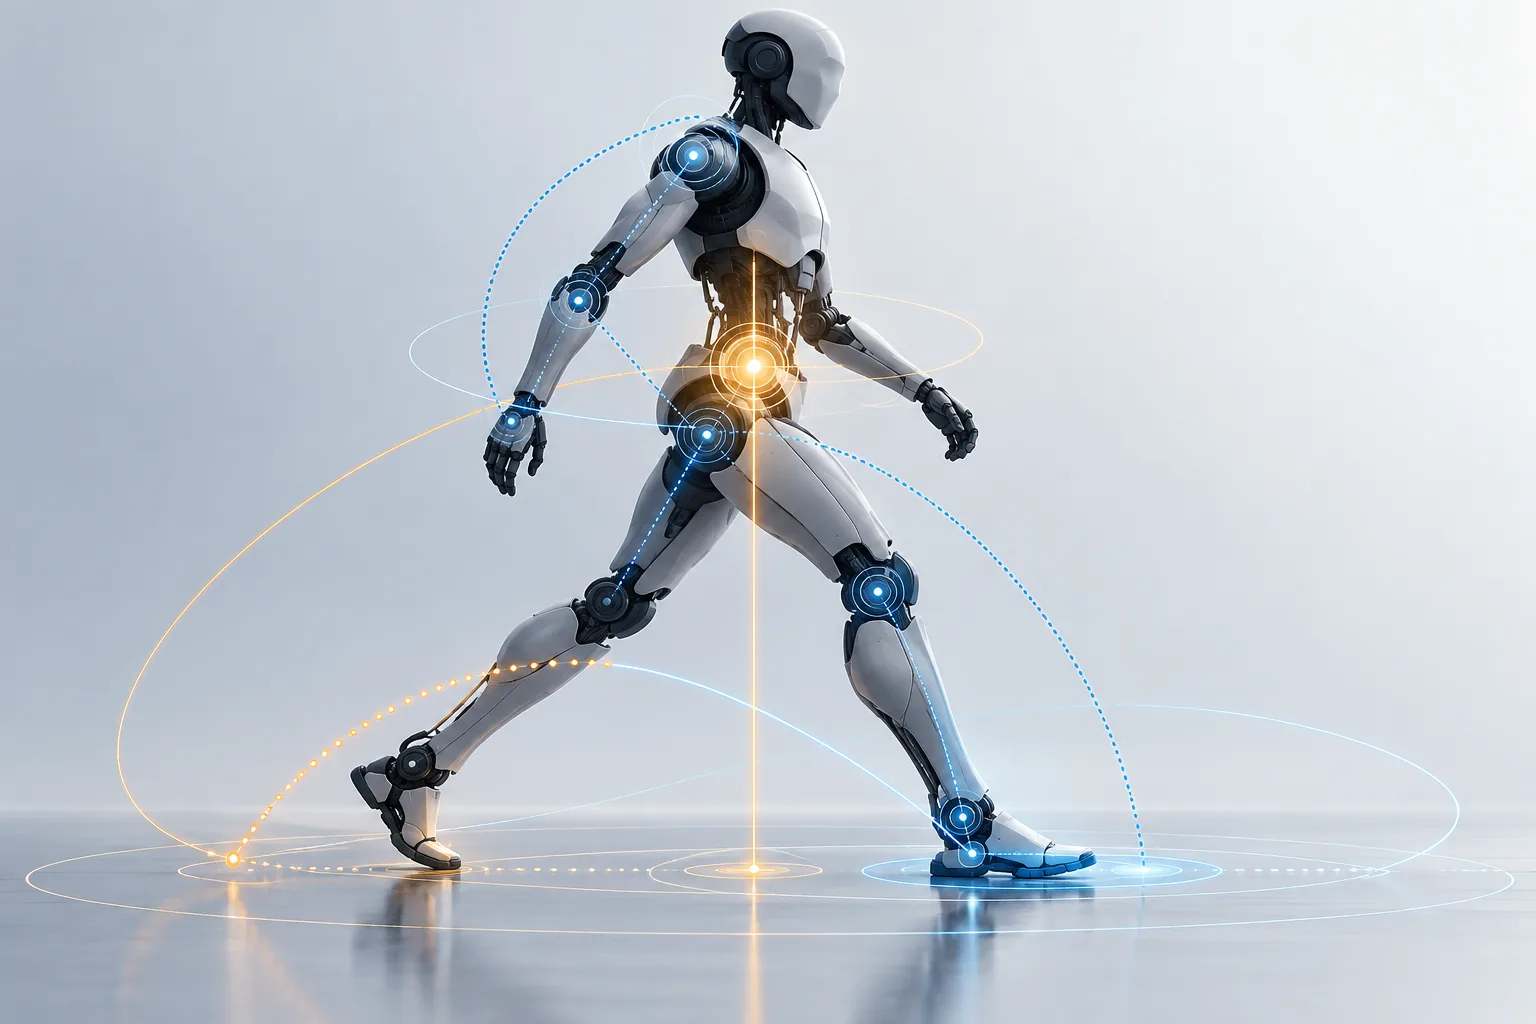
Des essais sur SARCOS et Atalante illustrent la fusion des mesures inertielles et articulaires face aux biais, ainsi que le suivi de plusieurs parties du robot lorsque les contacts varient.
Publié le