Technologies
Estimer le mouvement d’un humanoïde avec plusieurs IMU
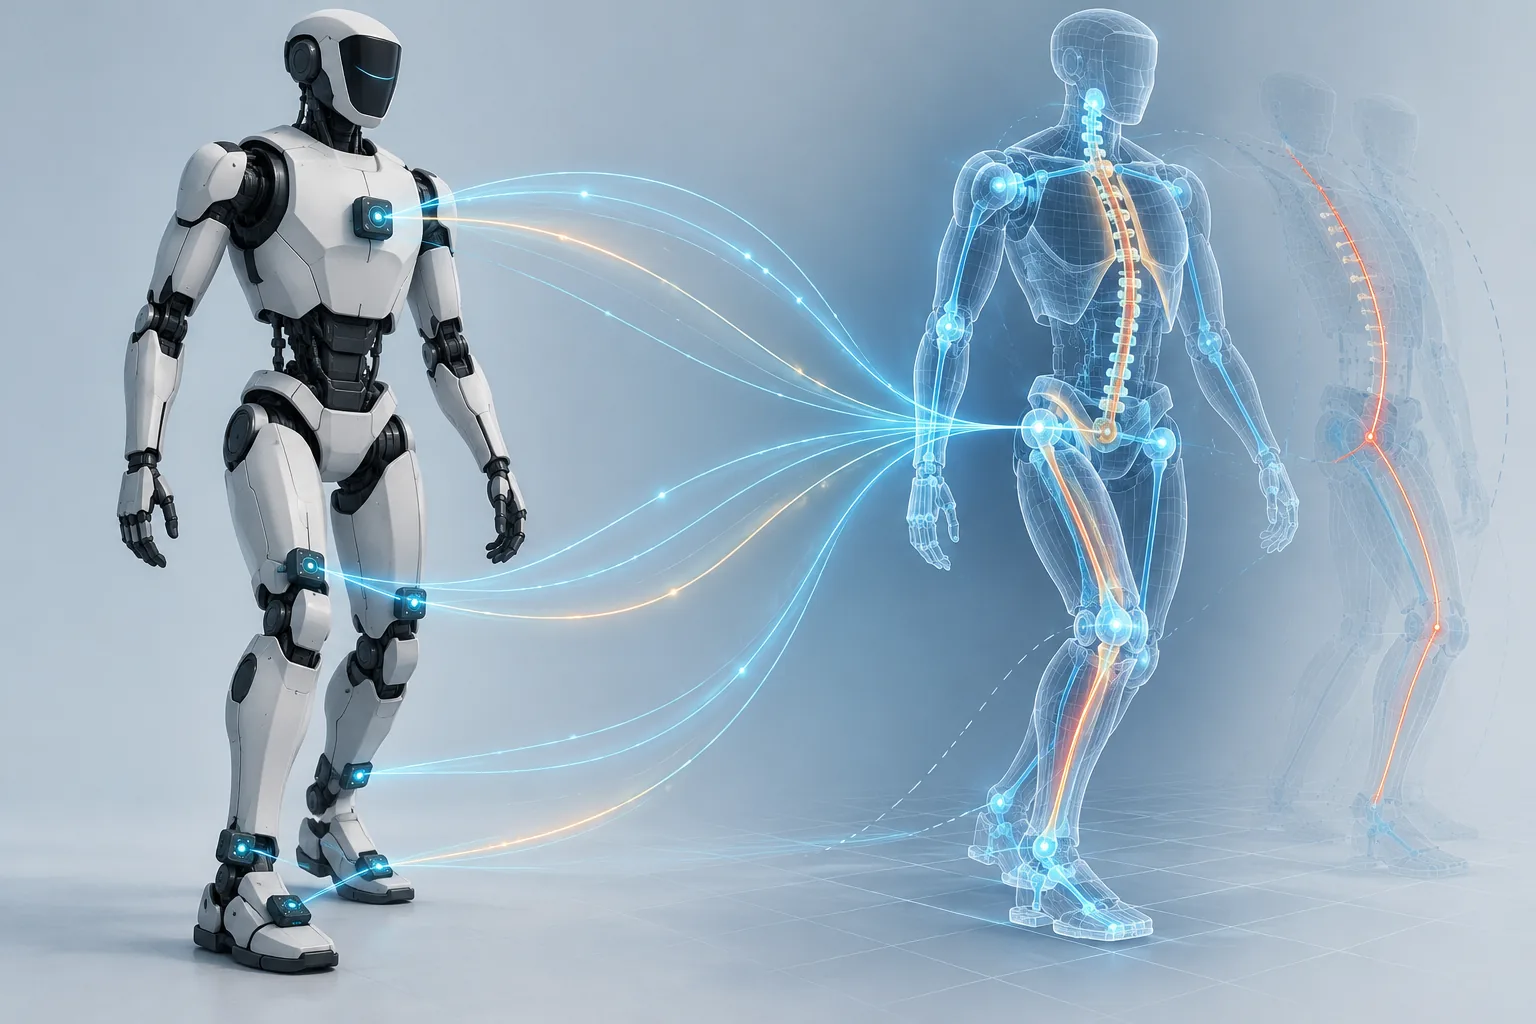
Des mesures inertielles et articulaires sont combinées pour estimer le mouvement malgré les biais, tandis que des capteurs répartis suivent plusieurs parties du robot lorsque les contacts varient.
Les résumés déposés sur arXiv présentent des validations expérimentales sur des machines différentes. Le travail sur le SARCOS reconstruit les vitesses et les accélérations articulaires de cet humanoïde hydraulique. Celui consacré à l’exosquelette Atalante suit plusieurs parties du robot, dont les pieds, sans imposer qu’un pied en contact reste toujours plat.
Relier les mouvements des segments aux articulations
Dans le travail sur l’estimation de l’état articulaire, les unités de mesure inertielle fixées aux segments comprennent chacune un gyroscope à trois axes et un accéléromètre à trois axes. Les auteurs indiquent que leurs méthodes déterminent directement les vitesses et les accélérations articulaires sans connaître la pose globale de la base flottante ni celle des segments. Des procédures de calibration évitent aussi d’exiger une connaissance précise de la pose de ces capteurs sur les segments.
La fusion des vitesses angulaires avec les positions articulaires permet de reconstruire les vitesses des articulations tout en compensant les biais variables des gyroscopes. Lors des essais rapportés sur le SARCOS, ces vitesses présentaient moins de bruit et de retard que celles obtenues en filtrant la dérivation numérique des signaux des potentiomètres articulaires. Les auteurs leur attribuent également de meilleures performances dans la commande par retour articulaire testée sur ce robot.
Suivre les pieds sans imposer un contact plat
L’étude sur Atalante part d’une limite différente : de nombreux estimateurs supposent qu’un pied en contact avec le sol reste plat et immobile. Cette hypothèse est facilement violée pendant la marche, en particulier lors d’un mouvement allant du talon aux orteils. Le contact ne peut alors servir de référence que moins longtemps, ou son incertitude doit être augmentée pour tenir compte des erreurs.
L’estimateur proposé repose sur un filtre de Kalman étendu et sur des unités de mesure inertielle réparties dans la structure, notamment sur les pieds. Cette instrumentation sert à suivre plusieurs corps du robot et à traiter différentes configurations de contact. Elle permet aussi d’estimer les déformations de la structure, ce qui améliore le modèle cinématique utilisé dans le filtre.
Ce que montrent les deux validations
Sur Atalante, les auteurs rapportent une faible dérive et de meilleurs résultats que ceux de filtres comparables utilisant une seule IMU. Les trajectoires estimées étaient assez précises pour construire des cartes d’élévation présentant peu de déformation par rapport à la vérité terrain. Aucun résultat chiffré n’apparaît toutefois dans l’extrait disponible.
Ces expériences illustrent des apports complémentaires : la fusion des vitesses angulaires et des positions articulaires compense les biais variables des gyroscopes, tandis que des capteurs inertiels répartis jusqu’aux pieds suivent plusieurs parties du robot lorsque les configurations de contact changent et permettent d’estimer les déformations de la structure. Les résultats restent ceux d’essais rapportés sur le SARCOS et Atalante ; les extraits ne permettent pas de généraliser leurs performances à tous les humanoïdes.