La bibliothèque
Articles
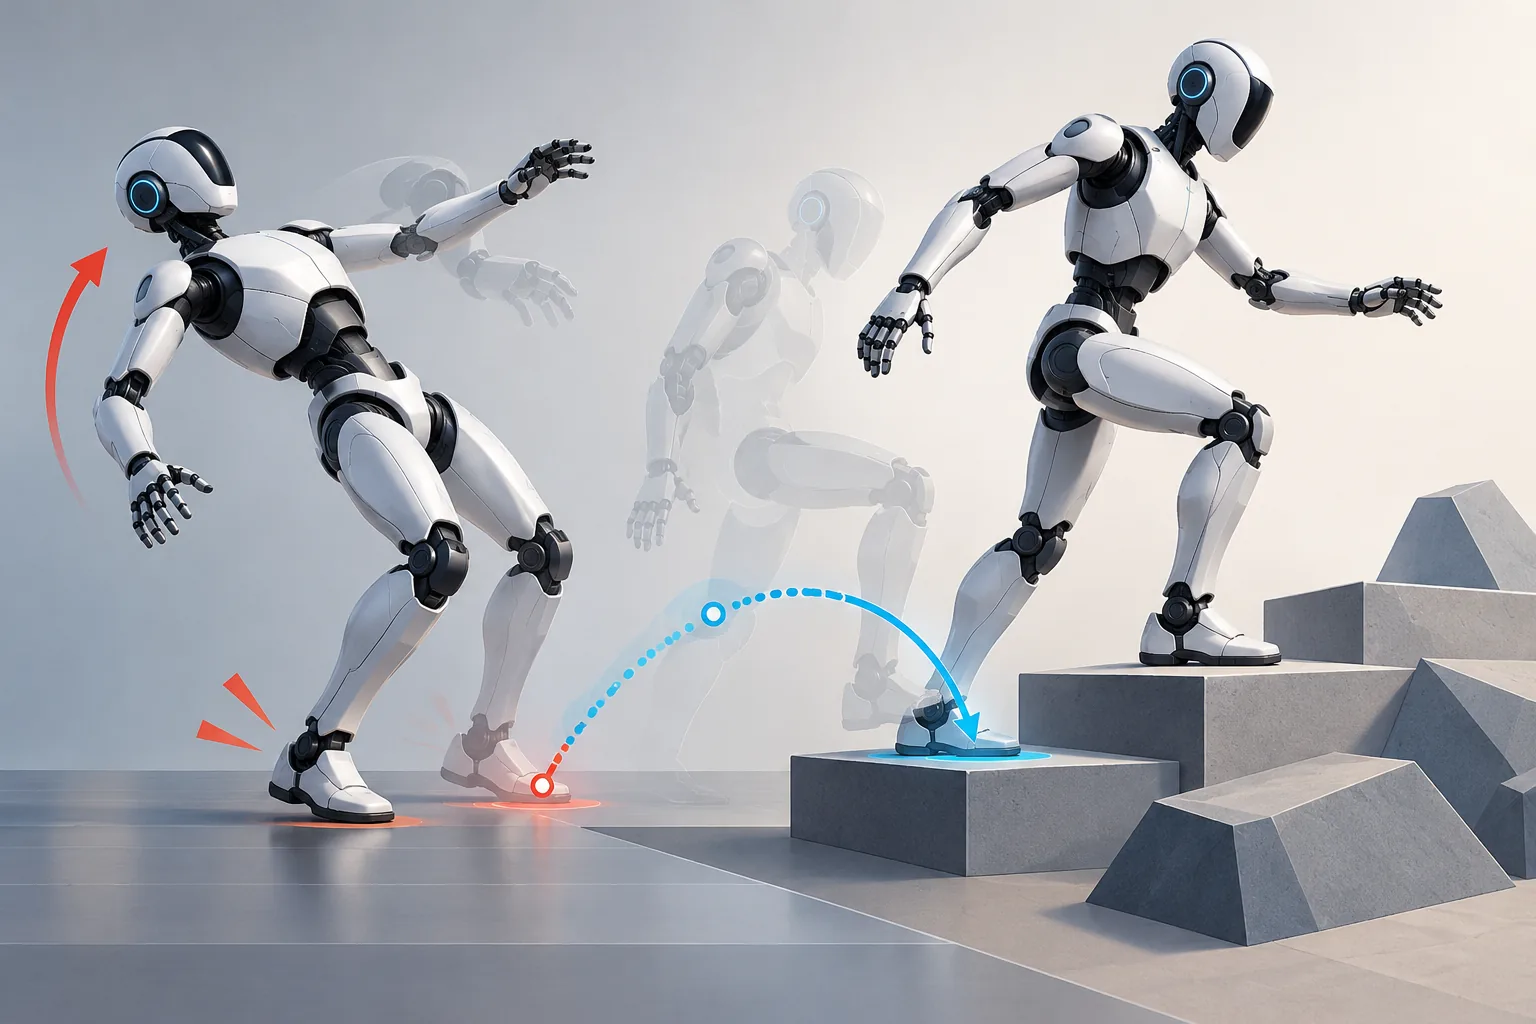
Pas de rattrapage : comment un humanoïde retrouve son équilibre
Un pas de rattrapage vise à dissiper l’élan provoqué par une perturbation en adaptant la position et le déclenchement du prochain appui. Un modèle ajusté à la trajectoire observée du centre de masse peut guider ce choix, tandis que l’extension citée aux terrains irréguliers n’est démontrée que dans un simulateur dynamique.
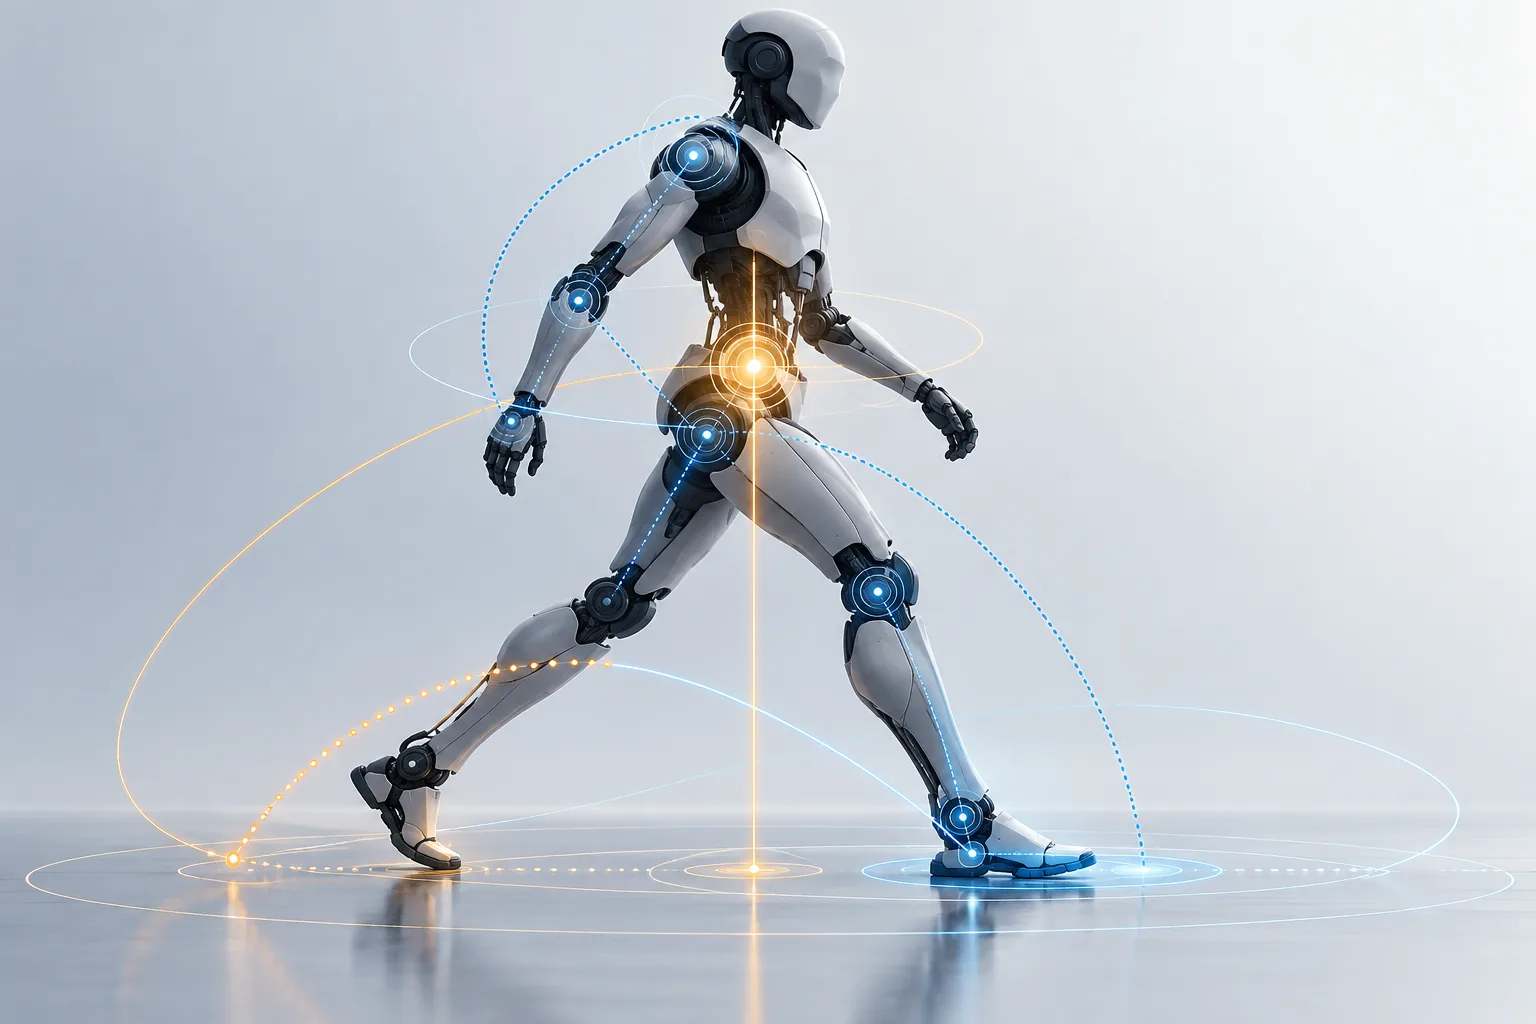
Marche d’un robot humanoïde : estimer le mouvement et corriger les appuis
Les travaux présentés traitent séparément l’estimation articulaire par capteurs inertiels, l’estimation d’état selon les contacts et la prévision du prochain appui à partir du mouvement observé du centre de masse. Certaines méthodes ont été expérimentées sur SARCOS ou Atalante, tandis que l’extension aux terrains irréguliers reste une preuve de concept en simulation.
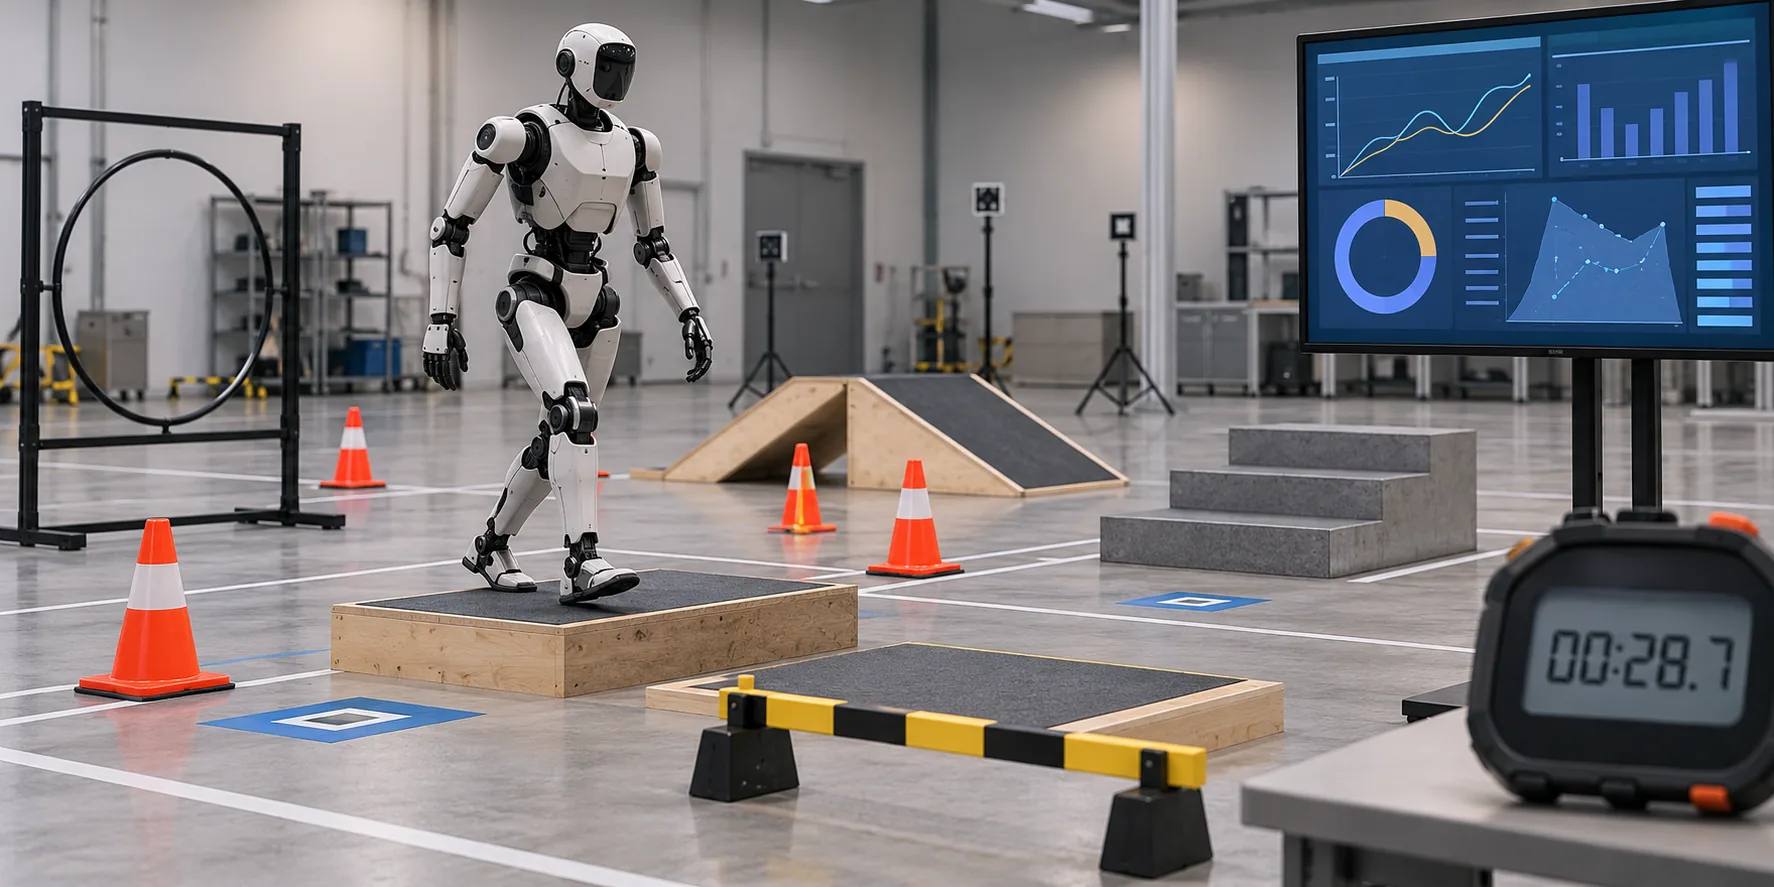
Démonstration de robot ou capacité mesurée : la grille du NIST
Le NIST décrit des essais fondés sur des dispositifs concrets, des procédures, des métriques quantitatives, la répétition et la comparaison des résultats. Ces principes aident à évaluer la portée d’une démonstration, mais la source concerne les robots d’intervention téléopérés et ne valide aucun humanoïde.