La bibliothèque
Articles
Apollo 2 : Apptronik propose des jambes ou des roues
Deux configurations, des informations visibles sur le torse et des batteries échangeables : les choix décrits pour Apollo 2.
Atlas : Boston Dynamics décrit son passage à l'industrie
Le récit de Boston Dynamics distingue la recherche sur le mouvement d'Atlas et les exigences de son utilisation industrielle.
Agility et FORT annoncent un accord sur la sécurité de Digit 5
L'accord annoncé le 1er octobre associe matériel, communications et interfaces avec l'environnement industriel.
Agility choisit Nyobolt pour la batterie de Digit 5
Le partenariat annoncé le 15 octobre porte sur la batterie. Les durées avancées restent des déclarations industrielles.
Digit 5 : lire les caractéristiques de la fiche produit
Préhenseur, gestion de flotte et recharge figurent parmi les caractéristiques revendiquées.
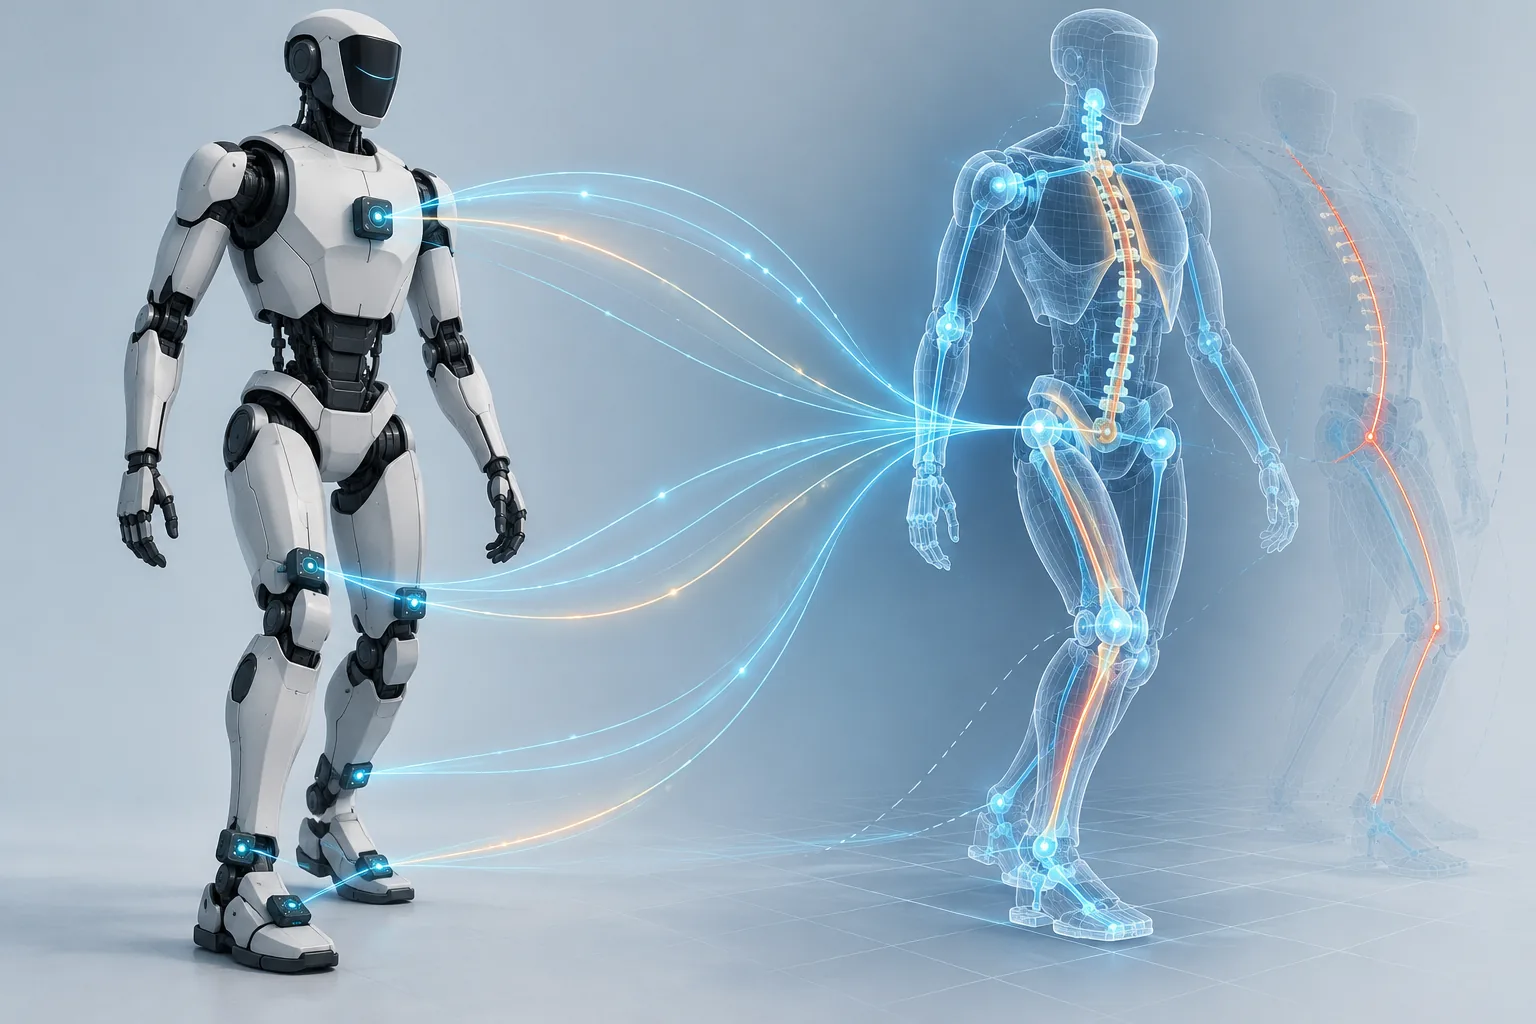
Estimer le mouvement d’un humanoïde avec plusieurs IMU
Des essais sur SARCOS et Atalante illustrent la fusion des mesures inertielles et articulaires face aux biais, ainsi que le suivi de plusieurs parties du robot lorsque les contacts varient.