Usages
Comment Atlas adapte une tâche de transfert de pièces
Boston Dynamics décrit une démonstration combinant vision, préhension et réaction aux imprévus.
Des emplacements à reconnaître
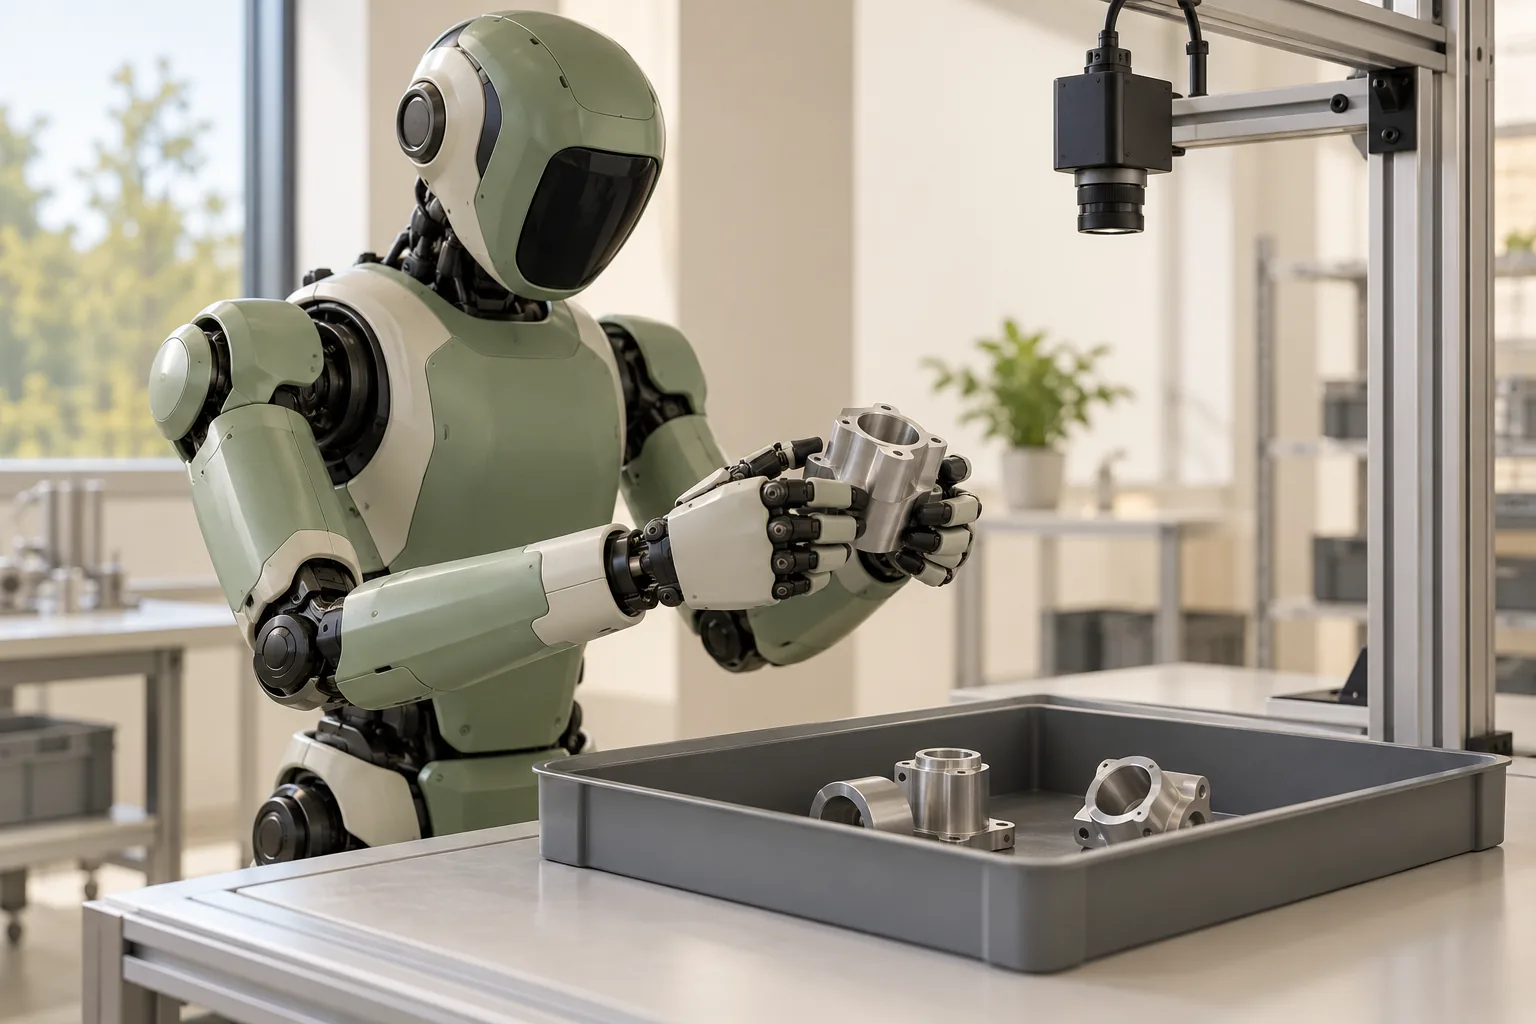
Dans la démonstration décrite par Boston Dynamics, Atlas transfère des capots de moteur entre des contenants de fournisseur et un chariot mobile de séquençage.
Le robot reçoit une liste d'emplacements entre lesquels déplacer les pièces. Selon le fabricant, un modèle de vision localise les équipements et les bacs ; une commande de préhension spécialisée et une estimation continue de l'état des objets guident la manipulation.
Réagir pendant l'exécution
Boston Dynamics indique que les mouvements sont générés de manière autonome pendant l'exécution, sans téléopération ni mouvements prescrits. L'entreprise décrit aussi des réactions au déplacement d'un équipement et à des échecs d'action, grâce à la vision, aux mesures de force et aux capteurs proprioceptifs.
Ces explications portent sur la tâche présentée. L'extrait ne donne ni taux de réussite sur une campagne complète ni mesure de productivité durable : il ne permet pas de généraliser la démonstration à toute manutention.